




L'utilisation de signaux PWM pour alimenter le moteur à courant continu d'un actionneur est une méthode courante pour ajuster sa vitesse de déplacement. Cependant, dans certains cas, cela peut engendrer un bruit acoustique dû au sifflement du moteur. Lors de la phase de test de votre projet, vous avez peut-être constaté que le même moteur à courant continu émet un sifflement d'intensité variable selon le contrôleur de vitesse utilisé. Cela peut être dû aux différentes fréquences PWM configurées dans chaque contrôleur ou programme Arduino. Cet article examine les avantages et les inconvénients du réglage de la fréquence PWM et son impact sur le sifflement du moteur.
Questions fréquentes
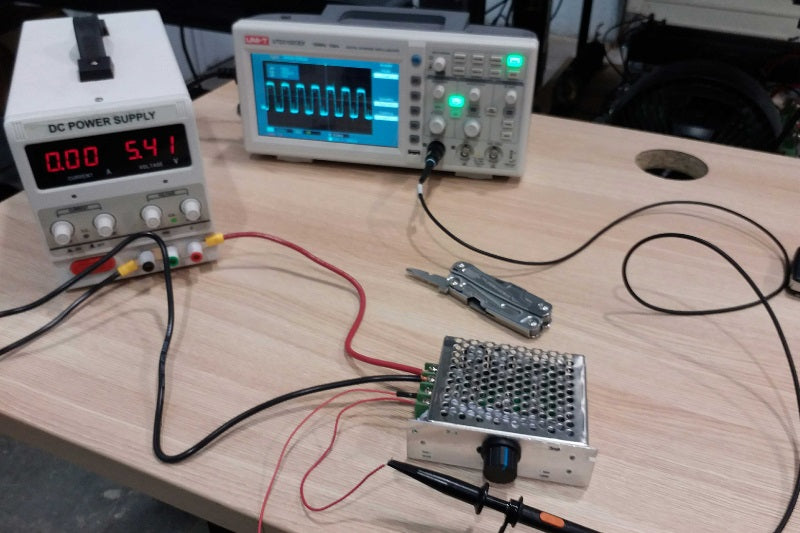
Vous trouverez ci-dessous un aperçu des questions courantes et fréquemment posées que nous recevons, qui permet de couvrir brièvement les bases du rapport cyclique, de la modulation de largeur d'impulsion (PWM) et des effets des modifications de la fréquence PWM sur les moteurs à courant continu.
- Qu'est-ce que le cycle de service ?
Le rapport cyclique est le rapport entre le temps de fonctionnement et le temps d'arrêt, généralement exprimé en pourcentage. Ainsi, si votre actionneur s'étend et se rétracte pendant 20 secondes, puis reste au repos pendant 40 secondes avant que le processus ne se répète, le rapport cyclique est de 33 %. La durée d'un cycle complet est donc de 60 secondes.
Cycle de service = Temps de fonctionnement / (Temps de fonctionnement + Temps d'arrêt)
- Que signifie PWM ?
La modulation de largeur d'impulsion (MLI) est une technique couramment utilisée pour le fonctionnement des moteurs. Elle consiste à faire varier les signaux électriques entre 0 % et 100 % de la tension d'alimentation appliquée au moteur, à l'instar du cycle marche/arrêt. Ceci permet de contrôler la valeur moyenne de la tension appliquée au moteur afin d'ajuster sa vitesse. Le contrôle du rapport cyclique permet ainsi de contrôler la valeur moyenne de la tension et donc d'ajuster la vitesse du moteur.
Rapport cyclique * Tension de la source = Valeur de tension moyenne
- Qu'est-ce que la fréquence PWM et comment affecte-t-elle les performances d'un moteur à courant continu ?
La fréquence PWM représente la vitesse à laquelle un cycle PWM est effectué par votre contrôleur de moteur. Il n'est pas rare que les moteurs à courant continu émettent un sifflement lorsque le contrôleur de moteur est réglé sur des fréquences PWM trop basses.
- Est-il possible d'éliminer complètement le bruit du moteur, ou faut-il s'attendre à un certain degré de bruit ?
Cela peut varier car les fabricants appliquent généralement une certaine tolérance de fabrication, ce qui entraîne des différences de bruit et de caractéristiques du moteur. Certains moteurs peuvent avoir des rotors qui génèrent un léger sifflement, quelle que soit la fréquence PWM utilisée. Régler la fréquence PWM aussi haut que possible pour les moteurs à courant continu en bon état contribue généralement à réduire le sifflement (ce point sera abordé plus en détail ultérieurement).
- Le réglage de la fréquence PWM pour réduire le bruit du moteur peut-il avoir des effets négatifs sur le moteur ou sur les performances globales du système ?
L'augmentation de la fréquence PWM entraîne une augmentation des pertes de puissance sur le pont en H utilisé avec votre microcontrôleur Arduino et peut provoquer une surchauffe de la carte de commande du moteur. Il est donc nécessaire de prévoir un système de refroidissement du pont en H ou de la carte de commande du moteur afin d'éviter d'endommager les composants.
Qu'est-ce qui provoque le sifflement des moteurs à courant continu ?

Nous aborderons le bruit acoustique du moteur, audible par l'oreille humaine, et non le bruit électrique. Le circuit équivalent d'un moteur à courant continu en fonctionnement est présenté ci-dessus. En raison de la force contre-électromotrice (FCEM), une tension de sens opposé au courant est générée par le mouvement des bobines du moteur par rapport à un champ magnétique. À l'arrêt ou à basse vitesse, le circuit équivalent d'un moteur à courant continu à balais présente une FCEM négligeable, voire nulle, et est similaire à celui d'un circuit RL du premier ordre, illustré ci-dessous.

Le sifflement du moteur que nous entendons est causé par l'ondulation du couple générée par l'ondulation du courant (i). Nous savons également que la fréquence de coupure supérieure d'un filtre passe-bas RL est donnée par la formule ci-dessous :
Fréquence de coupure = 1 / (2π 𝜏)
Où:
𝜏 = G / D
L = inductance (H)
R = Résistance (Ω)
𝜏 = constante de temps (secondes)
La fréquence PWM théoriquement idéale dépend de l'inductance et de la résistance du circuit moteur, mais elle devrait être supérieure ou égale à cinq fois la fréquence de coupure. Cette plage de fréquences PWM plus élevée permet au courant traversant le moteur à courant continu d'atteindre 99,3 % (près de 100 %) de sa valeur maximale, évitant ainsi l'ondulation du courant et réduisant le sifflement du moteur.

Pertes de puissance et dissipation de chaleur des ponts en H

Lorsqu'un interrupteur passe de l'état ouvert à l'état fermé, la tension et le courant sont non nuls, ce qui entraîne une dissipation d'énergie. Un pont en H présente à la fois une tension et un courant lors de la commutation ; par conséquent, une fréquence de commutation plus élevée, obtenue en augmentant la fréquence PWM, génère davantage de chaleur et d'énergie dissipée. Il est recommandé d'installer des dissipateurs thermiques ou des ventilateurs sur les cartes de commande de moteur qui n'en sont pas déjà équipées, afin d'éviter tout dommage et de garantir un fonctionnement optimal.

Notre carte d'extension LC-81 MegaMoto GT pour Arduino (pont en H) est équipée d'un ventilateur et de dissipateurs thermiques intégrés pour limiter la surchauffe, ce qui la rend idéale pour les fortes charges de courant. Pour les actionneurs nécessitant un courant plus faible, nous proposons également le pont en H LC-80 MegaMoto Plus pour Arduino. Ces deux ponts en H sont compatibles avec les microcontrôleurs Arduino et supportent des fréquences PWM jusqu'à 20 kHz en courant continu.
Comment réduire le sifflement d'un moteur à courant continu en ajustant la fréquence PWM avec Arduino ?

La fréquence d'horloge d'un compteur détermine la fréquence PWM du signal de sortie. Pour notre carte Arduino Uno, la plus répandue, la fréquence d'horloge système est divisée par un diviseur de fréquence pour obtenir la fréquence d'horloge du compteur. CS02, CS01 et CS00 sont les trois bits de poids faible des registres du compteur/timer qui stockent la valeur du diviseur de fréquence (3 bits).
Positionnez ou effacez les trois bits de poids faible du registre TCCRnB correspondant, situé dans la fonction `void setup()` de votre code Arduino. En modifiant les diviseurs de fréquence du temporisateur par programmation, vous pouvez ajuster la fréquence PWM, comme illustré dans cette vidéo de référence.
Tutoriel Arduino PWM n° 1 - Comment modifier la fréquence PWM :
L'être humain moyen perçoit généralement les sons compris entre 20 Hz et 20 000 Hz.
Fréquence = cycle/temps
1 Hz = 1 cycle/second
20 Hz = 1 cycle / (Temps)
20 Hz * (Temps) = 1 cycle
Temps = 1 cycle / 20 Hz
Temps = 0,05 seconde
Temps = 50 ms
Pour une fréquence PWM de 20 Hz, un cycle se déroulera sur une période de 50 millisecondes, comme indiqué ci-dessous.

À des fréquences supérieures à 20 kHz, chaque cycle devient plus court que le temps de réaction moyen d'un être humain, ce qui rend le sifflement du moteur inaudible pour la plupart des gens. La plage de fréquences PWM de 16 kHz à 20 kHz résout généralement la plupart des problèmes de sifflement des moteurs à courant continu. Cette plage peut servir de point de départ pour des tests, avant d'effectuer des ajustements progressifs afin d'optimiser la fréquence PWM en fonction du comportement et des caractéristiques de votre moteur.
Fréquence = cycle/temps
20 kHz = 1 cycle / (Temps)
20 000 Hz * (Temps) = 1 cycle
Temps = 1 cycle / 20 000 Hz
Temps = 0,00005 secondes
Temps = 50 µs
Pour une fréquence PWM de 20 kHz, un cycle se déroulera sur une période de 50 microsecondes, comme indiqué ci-dessous.

EN RÉSUMÉ
Ajuster la fréquence PWM peut contribuer à minimiser le sifflement indésirable du moteur. Toutefois, il est important d'en connaître les avantages et les inconvénients. Il convient de trouver la fréquence PWM optimale offrant le meilleur compromis entre les pertes de puissance du contrôleur moteur, la dissipation thermique et le sifflement du moteur.
Nous espérons que vous avez trouvé ces informations aussi intéressantes que nous, surtout si vous cherchiez à en savoir plus sur le sifflement des moteurs à courant continu à basse fréquence PWM. Pour toute question ou pour discuter plus en détail de nos produits, n'hésitez pas à nous contacter ! Experts dans notre domaine, nous serons ravis de vous aider.
sales@progressiveautomations.com | 1-800-676-6123